Monday, November 4, 2019

pixhawk output (Servo)


***************************************
Manual Control Mode
***************************************
If you are using FSi6, use steps below.

1. Set Ch6 as SWD.
2. In mission planner, set RC6_function as Landing Gear.
3. Set Servo9_function as Landing Gear.
4. Connect servo to Aux1.
5. Reboot pixhawk.
6. Servo will move if button is clicked.

*********************************************
Automatic Control Mode (Without Remote Controller switch) 16.5.2024
*********************************************
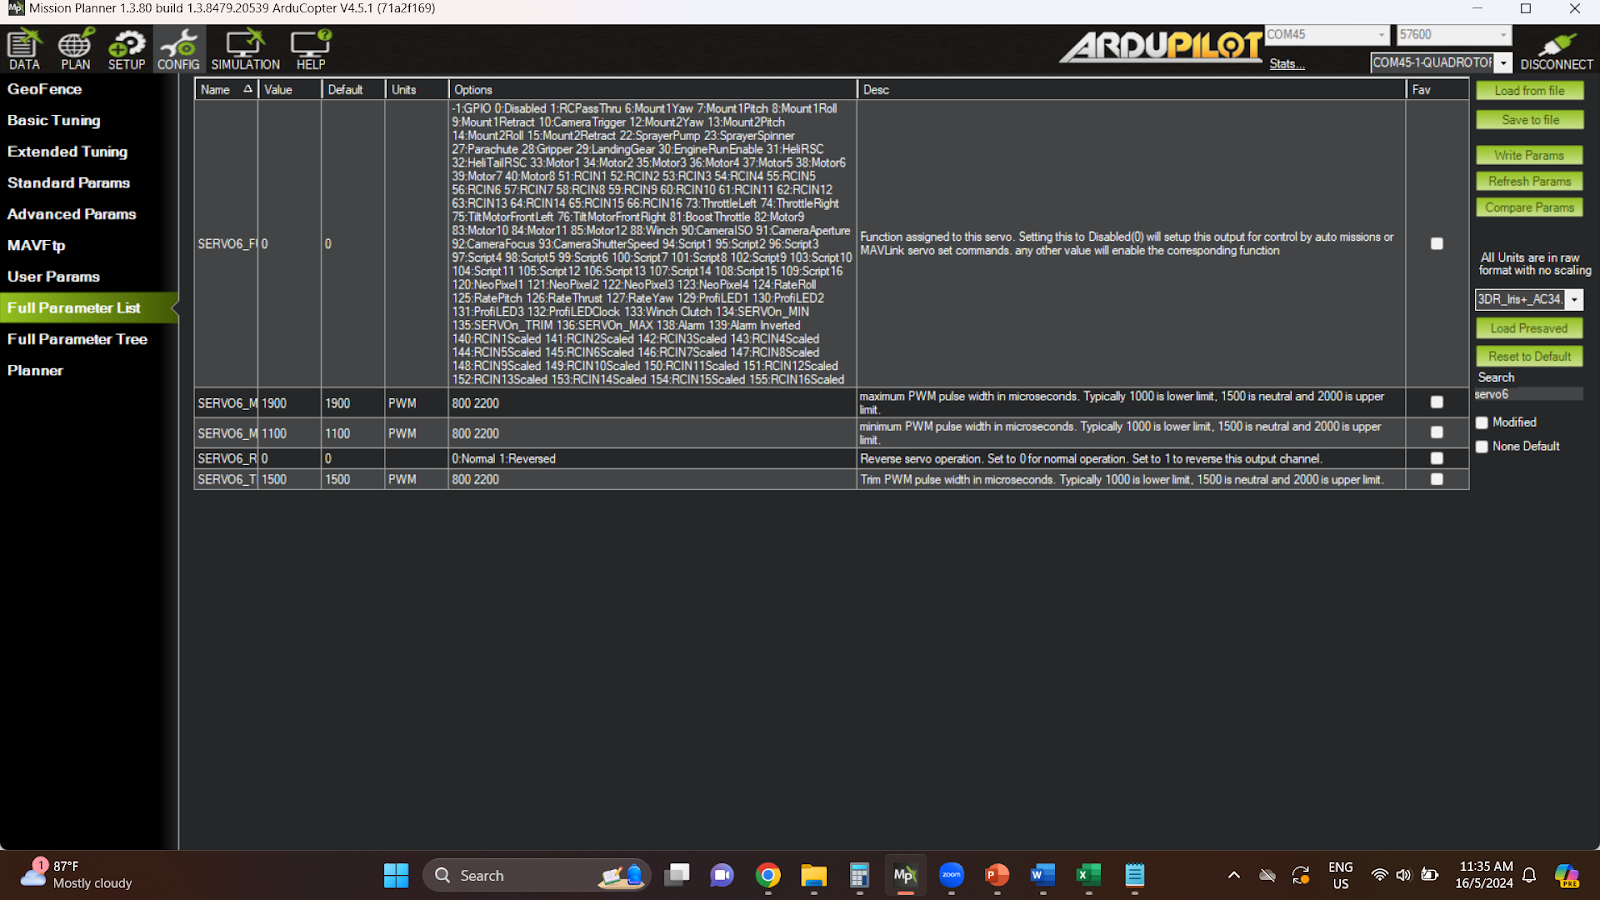

For Mini Pixhawk

1. Connect Servo to ESC 5.
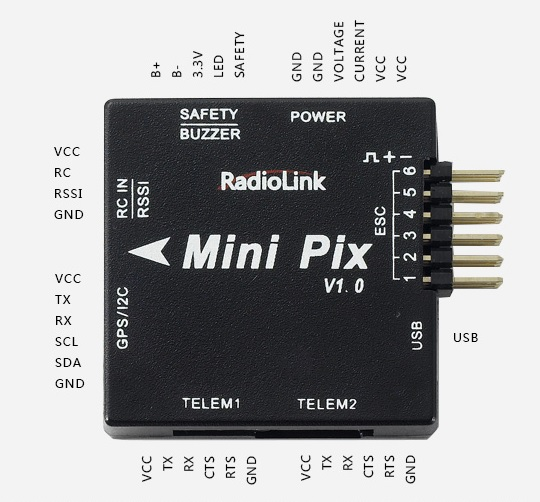


2. Config/ Full parameter list/ set 0. Why 0? This is because :


Setting this to Disabled(0) will setup this output for control by auto missions or MAVLINK Servo set commands.

3. Then check either servo is working, push the servo a bit and check if the servo has power or mechanical resistance.

4. Then, go to front tab, and click Low / Mid/ High at Servo 5. 
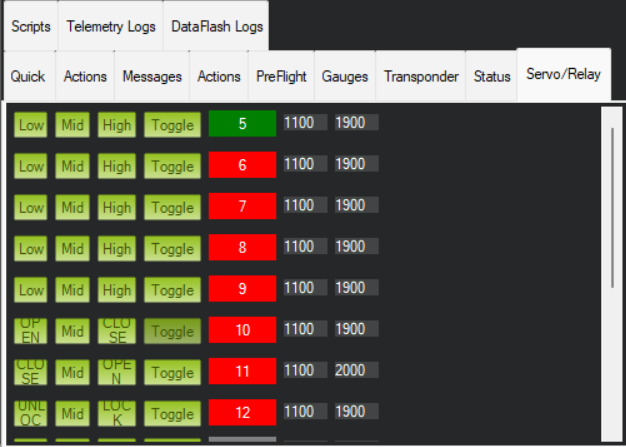

5. The servo should move. 

Note: If the servo is not functioning as it should, then check if the servo cable is fully connected to pixhawk mini :Yellow data cable, Red power Cable dan Black Ground Cable.


End


Friday, August 23, 2019

DJI NAZA M WINDOWS 10

Hari ini, teringin nak masukkan naza M kepada drone kecik. Beli naza M pada 5 tahun lepas, time tu pakai windows xp. Tapi sekarang bila nak setup semula, didapati windows 10 reject dji win driver installer bila kita nak install. Sebab windows 10 mempunyai security nya yang tersendiri yang mungkin sudah ditambah baik.

Oleh itu, jadi masalah bila nak install. Setelah 30 minit mencuba, dengan adanya kemudahan maklumat di hujung jari, dapat jumpa video ni di youtube yang mmg boleh pakai (applicable). So, DJI fans, boleh pakai tips di video bawah ni. 

Noted. 

Download installer di sini (https://www.dji.com/naza-m/download)


Monday, August 19, 2019

ArduRover: Throttle and Steering Separated

Assalamualaikum.

Hari ini saya cuba menggunakan rover separate throttle and steering. Menggunakan buggy hsp. Setelah berhari hari mencuba, hari ini kita cuba pula menggunakan APM. Berjaya dan boleh bergerak secara auto, cuma ada masalah power kerap disconnected menyebabkan apm initializing dan gps lost contact secara tiba tiba dan kerap. Firmware yang digunakan yang ok setakat ini adalah ArduRover 2.5. 

ArduRover Skid Steering

ArduRover adalah satu rover yang sangat menarik apabila ianya boleh dijalankan secara autonomous iaitu bergerak sendiri melalui points, mahupun menggunakannya secara guided mahupun follow.

Setelah seminggu surfing internet, tiada manual yang lengkap yang boleh digunakan untuk belajar. Jadinya kena surf dan try. Oleh itu di sini saya buat tutorial secara ringkasan untuk memudahkan saya buat semula ardurover ini pada masa akan datang. Sebab lepas ni nak cabut semua dan pasang kepada rover yang lain.

ArduRover 2.5.1


Berikut adalah diagram pemasangan untuk ardurover skid steering. Pada doagram ini, jangan pelik, kerana memerlukan 2 esc untuk mengawal dua motor di kiri dan kanan. Ini kerana saya guna apa yang saya ada. Untuk mendapatkan satu module yang boleh mengawal dua motor adalah sangat mahal pada tika ini di malaysia. daripada beli, baik cuba pakai apa yang ada.


Firmware

1. Upload Ardurover Firmware. Pilih Firmware Rover yang sesuai untuk APM yang digunakan oleh anda.


2. Oleh kerana kita menggunakan satu motor untuk setiap tayar, oleh itu kita akan gunakan skid steering type. Lihat gambarajah yang diberikan oleh laman web ardupilot di bawah.

In Rover-3.1 (and earlier), skid steering output was enabled by setting the SKID_STEER_OUT parameter to “1”.


Untuk penetapan tersebut, perlu di set di sini. Gunakan search : skid kemudian set kedua duanya kepada nilai 1.


Motor Driver Type: Bipolar
Esc Configuration: Forward and Reverse with Brake.

Done.

And click here for the parameter file that can be load to your mission planner.


Kedudukan wayar merah hitam untuk motor sebelah kanan

Menggunakan remote flysky

Wayar Output untuk kedua dua ESC disambungkan kepada 1 dan 3

Dua esc diletakkan bersebelahan

Wayar merah hitam untuk motor sebelah kiri

Friday, July 26, 2019

Setup Auto Mode Supaya Motor boleh hidup..


atau secara mudahnya, set semua value menjadi zero @ 0

TKOFF_THR_DELAY = 0
TKOFF_THR_MINACC = 0
TKOFF_THR_MINSPD = 0
TKOFF_ACCEL_CNT=1 - 10

Friday, July 12, 2019